第A01版:澳聞
第A08版:澳聞
第A09版:澳聞
第A12版:澳聞
第A13版:澳聞
第A14版:廣告
- 暫無內容
第A15版:廣告
- 暫無內容
第B06版:要聞
第B07版:消費
第B09版:體育
第B10版:體育
第B11版:新園地
第C01版:藝海
第C03版:藝海
第C05版:廣告
- 暫無內容
第C06版:廣告
- 暫無內容
第D01版:學生報
第D06版:學生報
第D07版:學生報
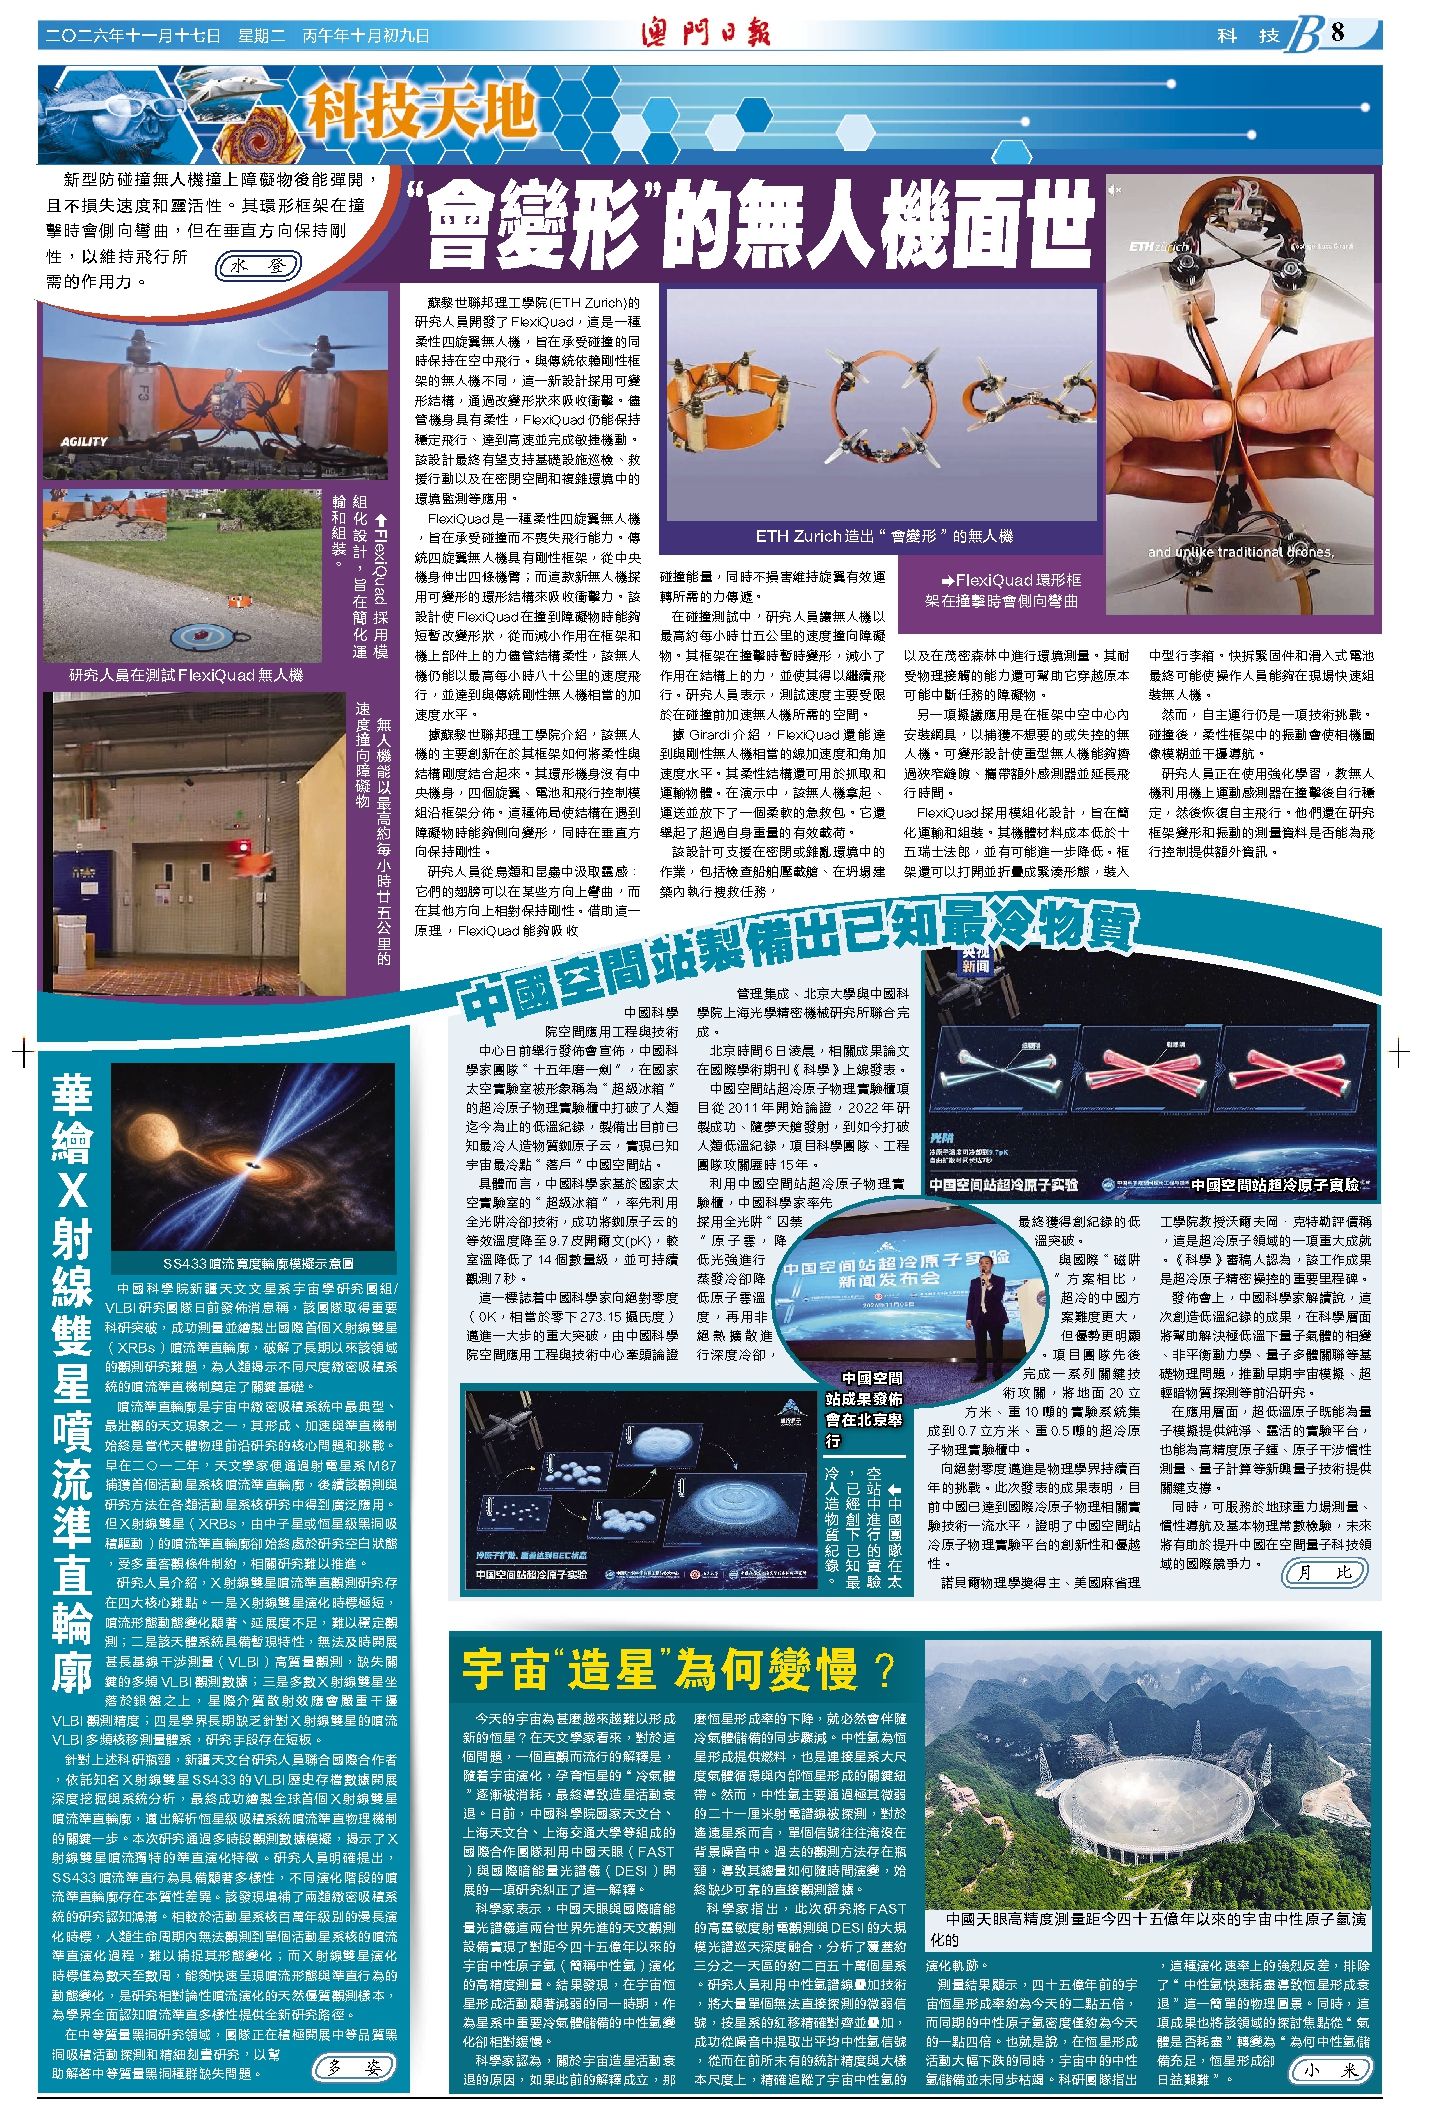
“會變形”的無人機面世

➡FlexiQuad環形框架在撞擊時會側向彎曲

ETH Zurich造出“會變形”的無人機

⬆FlexiQuad採用模組化設計,旨在簡化運輸和組裝。

研究人員在測試FlexiQuad無人機

無人機能以最高約每小時廿五公里的速度撞向障礙物
“會變形”的無人機面世
新型防碰撞無人機撞上障礙物後能彈開,且不損失速度和靈活性。其環形框架在撞擊時會側向彎曲,但在垂直方向保持剛性,以維持飛行所需的作用力。
蘇黎世聯邦理工學院(ETH Zurich)的研究人員開發了FlexiQuad,這是一種柔性四旋翼無人機,旨在承受碰撞的同時保持在空中飛行。與傳統依賴剛性框架的無人機不同,這一新設計採用可變形結構,通過改變形狀來吸收衝擊。儘管機身具有柔性,FlexiQuad仍能保持穩定飛行、達到高速並完成敏捷機動。該設計最終有望支持基礎設施巡檢、救援行動以及在密閉空間和複雜環境中的環境監測等應用。
FlexiQuad是一種柔性四旋翼無人機,旨在承受碰撞而不喪失飛行能力。傳統四旋翼無人機具有剛性框架,從中央機身伸出四條機臂;而這款新無人機採用可變形的環形結構來吸收衝擊力。該設計使FlexiQuad在撞到障礙物時能夠短暫改變形狀,從而減小作用在框架和機上部件上的力儘管結構柔性,該無人機仍能以最高每小時八十公里的速度飛行,並達到與傳統剛性無人機相當的加速度水平。
據蘇黎世聯邦理工學院介紹,該無人機的主要創新在於其框架如何將柔性與結構剛度結合起來。其環形機身沒有中央機身,四個旋翼、電池和飛行控制模組沿框架分佈。這種佈局使結構在遇到障礙物時能夠側向變形,同時在垂直方向保持剛性。
研究人員從鳥類和昆蟲中汲取靈感:它們的翅膀可以在某些方向上彎曲,而在其他方向上相對保持剛性。借助這一原理,FlexiQuad能夠吸收碰撞能量,同時不損害維持旋翼有效運轉所需的力傳遞。
在碰撞測試中,研究人員讓無人機以最高約每小時廿五公里的速度撞向障礙物。其框架在撞擊時暫時變形,減小了作用在結構上的力,並使其得以繼續飛行。研究人員表示,測試速度主要受限於在碰撞前加速無人機所需的空間。
據Girardi介紹,FlexiQuad還能達到與剛性無人機相當的線加速度和角加速度水平。其柔性結構還可用於抓取和運輸物體。在演示中,該無人機拿起、運送並放下了一個柔軟的急救包。它還舉起了超過自身重量的有效載荷。
該設計可支援在密閉或雜亂環境中的作業,包括檢查船舶壓載艙、在坍塌建築內執行搜救任務,以及在茂密森林中進行環境測量。其耐受物理接觸的能力還可幫助它穿越原本可能中斷任務的障礙物。
另一項擬議應用是在框架中空中心內安裝網具,以捕獲不想要的或失控的無人機。可變形設計使重型無人機能夠擠過狹窄縫隙、攜帶額外感測器並延長飛行時間。
FlexiQuad採用模組化設計,旨在簡化運輸和組裝。其機體材料成本低於十五瑞士法郎,並有可能進一步降低。框架還可以打開並折疊成緊湊形態,裝入中型行李箱。快拆緊固件和滑入式電池最終可能使操作人員能夠在現場快速組裝無人機。
然而,自主運行仍是一項技術挑戰。碰撞後,柔性框架中的振動會使相機圖像模糊並干擾導航。
研究人員正在使用強化學習,教無人機利用機上運動感測器在撞擊後自行穩定,然後恢復自主飛行。他們還在研究框架變形和振動的測量資料是否能為飛行控制提供額外資訊。
水 登