第A01版:澳聞
第A05版:澳聞
第A06版:澳聞
第A11版:澳聞
第A15版:經濟
第A16版:體育
第B04版:要聞
第B07版:新園地
第C04版:藝海
第C05版:消費
第C07版:廣告
- 暫無內容
第D01版:學生報
第D02版:學生報
第D03版:學生報
第D05版:學生報
第D08版:學生報
“液態金屬手”識抓蛋捏針
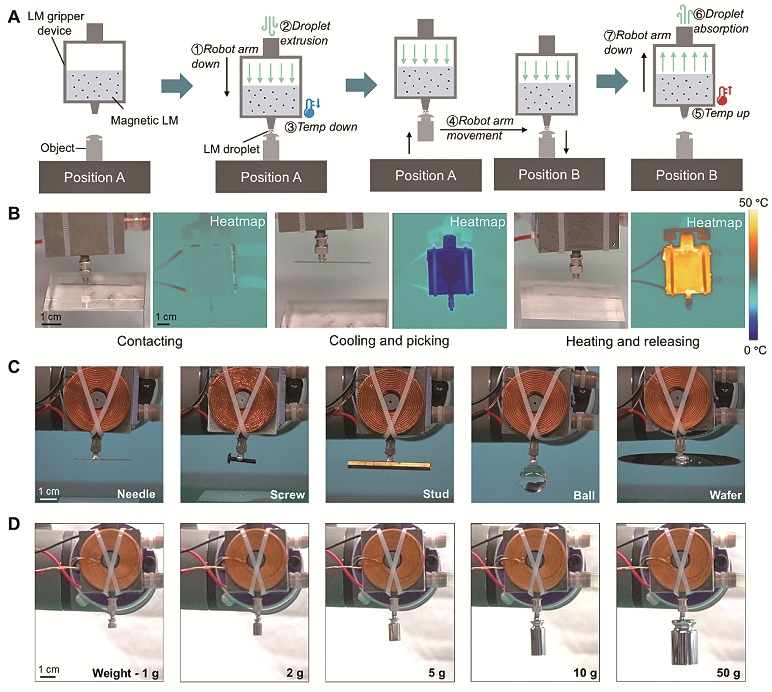
➡液態金屬抓手對不同尺寸和形貌物體的自動抓取展示
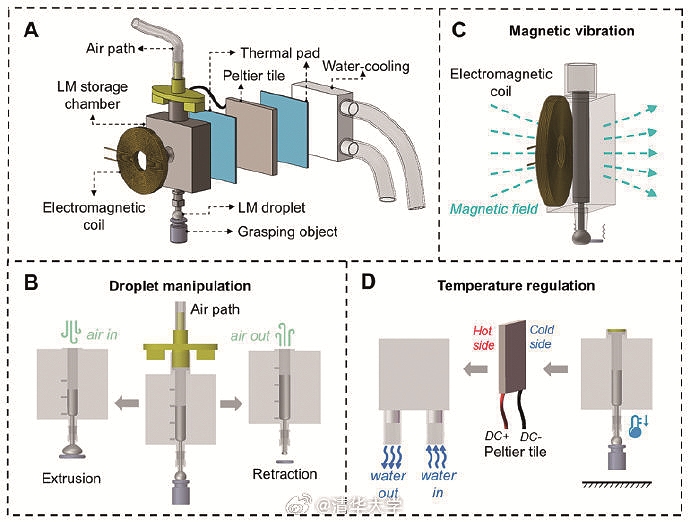
結構示意圖
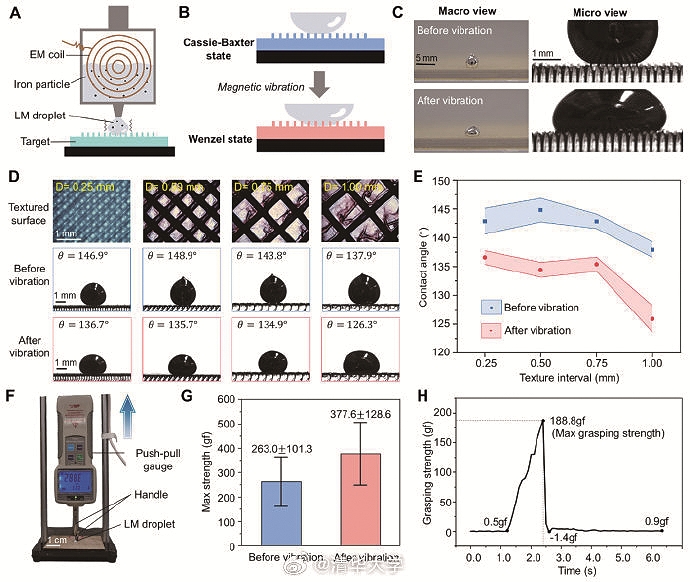
磁驅動振動促進液滴鋪展與潤濕
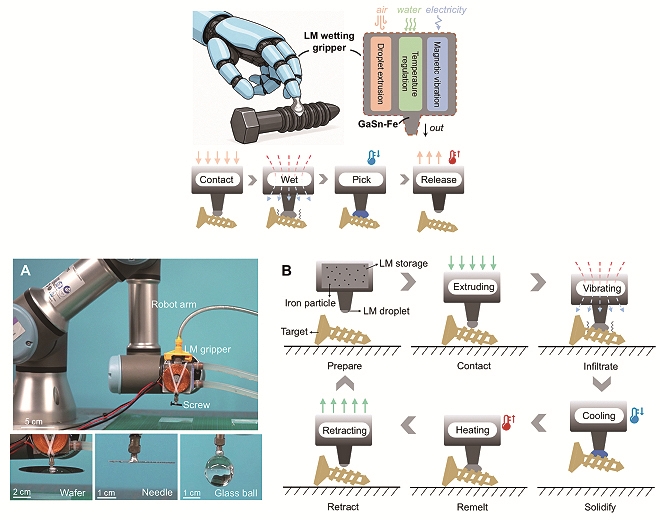
磁驅動“液態金屬抓手”的功能示意、工作
原理與典型抓取物件。
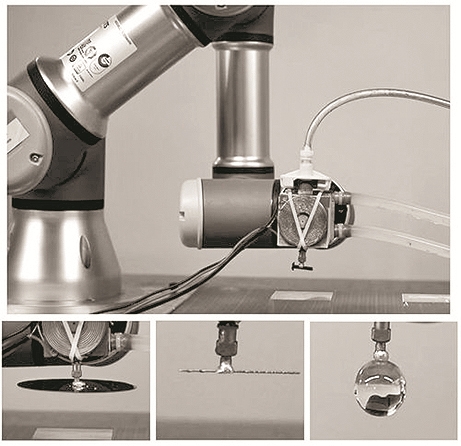
磁驅動的液態金屬抓手功能演示
“液態金屬手”識抓蛋捏針
能穩穩抓起一枚脆弱雞蛋不碎裂,也能精準捏起細小縫衣針不滑落,這種“粗細通吃、軟硬相容”的精細操作,人類可以輕鬆完成,卻是傳統機械人抓手長期難以突破的技術瓶頸。
中國清華大學深圳國際研究生院的研究團隊日前研發出一種磁驅動的液態金屬智能抓手,能像水銀一樣流動貼合物體表面,再通過“遇冷變硬”實現牢固抓取,升溫後又變軟釋放。無論是光滑的玻璃球、粗糙的石頭、薄如蟬翼的芯片,還是細如髮絲的針狀物,它都能穩穩拿起放下。
研究人員表示,傳統機械抓手多依靠剛性夾取、外力擠壓實現作業,面對光滑曲面、異形結構、超薄芯片、髮絲等極細小物件時,極易出現夾碎裂等問題,難以兼顧“輕柔保護”與“穩固抓取”雙重需求。
針對行業痛點,研究團隊研發的智能抓取系統,該抓手以鎵錫液態金屬為基底,摻入鐵顆粒構建可磁控、可相變、可自我調整貼合的智能抓取介質,兼具液體的柔性適配能力與固態的高強度鎖合能力。工作時,液態金屬可像水銀般流動、貼合物體輪廓,實現無死角包裹。
據團隊介紹稱,研究人員提出了的磁驅動液態金屬智能抓手策略能夠重複完成對光滑、粗糙、超薄以及針狀等多類型物體的拾取與釋放,並擁有理論超過十公斤的負載能力。該研究突破了傳統機械抓手依賴剛性接觸和夾持作用的限制,提出了一種基於液態金屬介面潤濕與相變調控的新型抓取策略,為柔性電子器件操作、精密裝配以及複雜環境下的智能型機械人操作提供了新的技術路徑。
研究團隊通過在鎵錫液態金屬中引入鐵顆粒,構建了一種具備主動液滴調控能力的新型機械人抓取系統。鐵顆粒一方面作為異質成核位點,有效緩解鎵基液態金屬的過冷現象,實現穩定可控的液固相變;另一方面,在外部磁場驅動下產生振動,促進液滴鋪展並增強其在複雜表面微結構中的浸潤,從而擴大介面接觸面積並提升凝固後的機械鎖合強度。結合氣壓驅動的液滴擠出/回收以及溫控相變調節,該抓手實現了對不同形貌、尺寸和表面特性物體的自動化拾取與釋放。
未來,研究團隊將多角度持續優化液態金屬操控精度與自動化適配能力,進一步提升該機機人的工作效率與提高適應複雜環境的能力,推動技術落地產業化,為高端精密製造、智能型機械人裝備反覆運算升級提供核心技術支撐。
美 子